
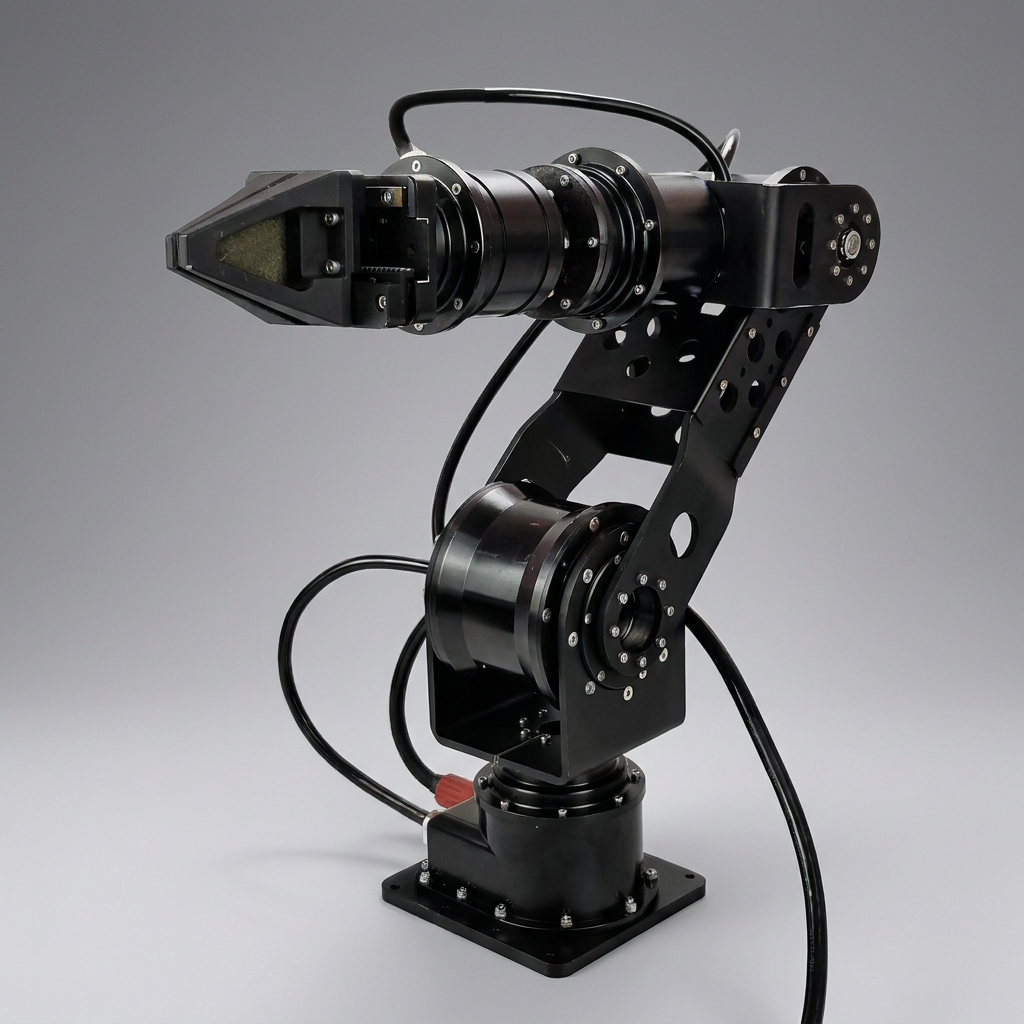
产品简介
本产品面向复杂水下环境中的柔性操作、精细作业与自主智能作业需求设计,融合高精度运动控制、力反馈与多模态环境感知。可实时感知末端作用与外界阻力,动态调整动作,实现从“位置控制”向“力——位协同控制”升级。腕部可集成六维力传感器、双目视觉等模块,结合水下机器人平台与智能算法,构建“感知——决策——执行——反馈”闭环,推动水下作业平台向半自主、自主智能演进。
产品特点
- 力位协同 实时感知末端力与阻力,接触、碰撞或接触式任务中动态调整动作
- 智能闭环 介个平台与算法,构建“感知——决策——执行——反馈”闭环作业体系
- 多模感知 腕部可集成六维力传感器、双目视觉,综合感受力、目标位姿与环境
- 自主演进 推动水下操作由人工遥控向半自主、自主智能作业升级
- 柔顺精准 满足曲面打磨、柔性抓取、精密装配、水下检测及复杂目标操作
- 安全可靠 异常接触或碰撞时动态调整,提高设备安全性